Matériel
Encore en attente
Caméra, haut-parleur et bouton d'arrêt d'urgence : références à venir.
Le cerveau du robot est un Jetson Nano (hostname wall-e sur le réseau). Tout le
reste — yeux, cou, chenilles, micro, haut-parleur, caméra — s'y connecte et est piloté
depuis l'application Java, via deux cartes Phidgets branchées sur un hub commun. Le
tout est alimenté par une batterie d'outillage, abaissée en 12 V puis 5 V.
Vue d'ensemble
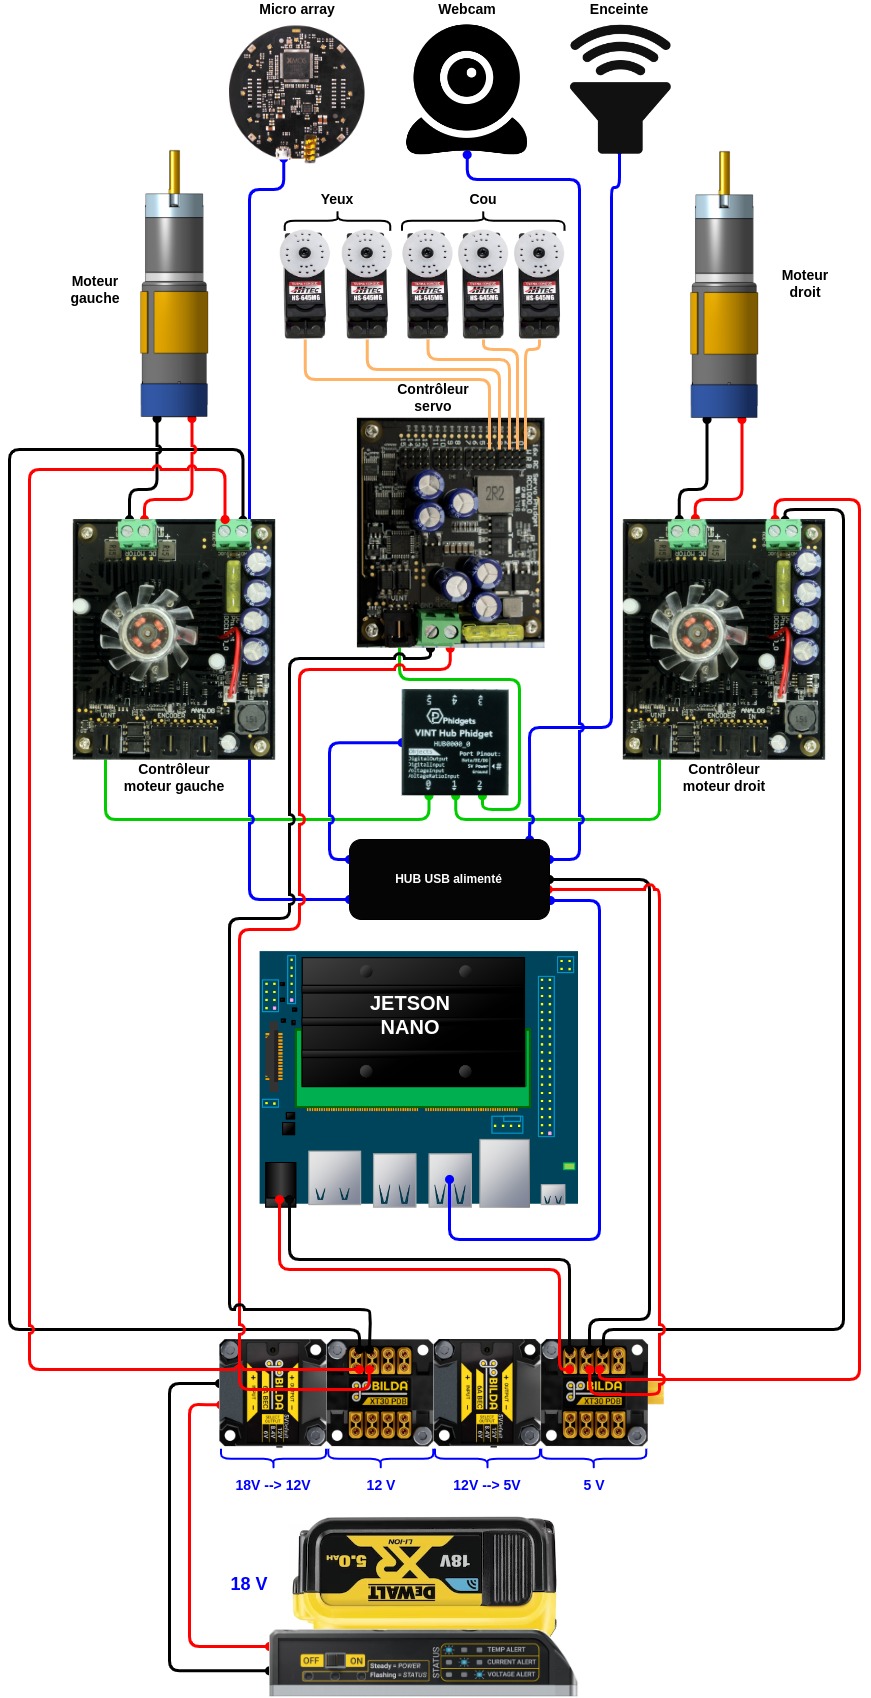
Les organes
-
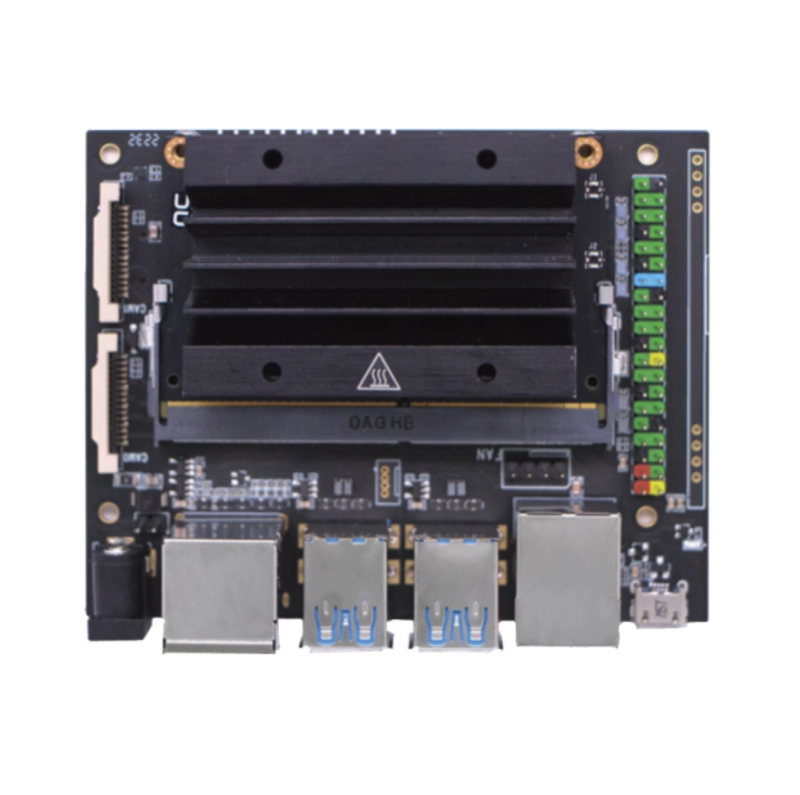
Jetson Nano 4 Go Ordinateur embarqué, exécute l'application Java. Kubii
-
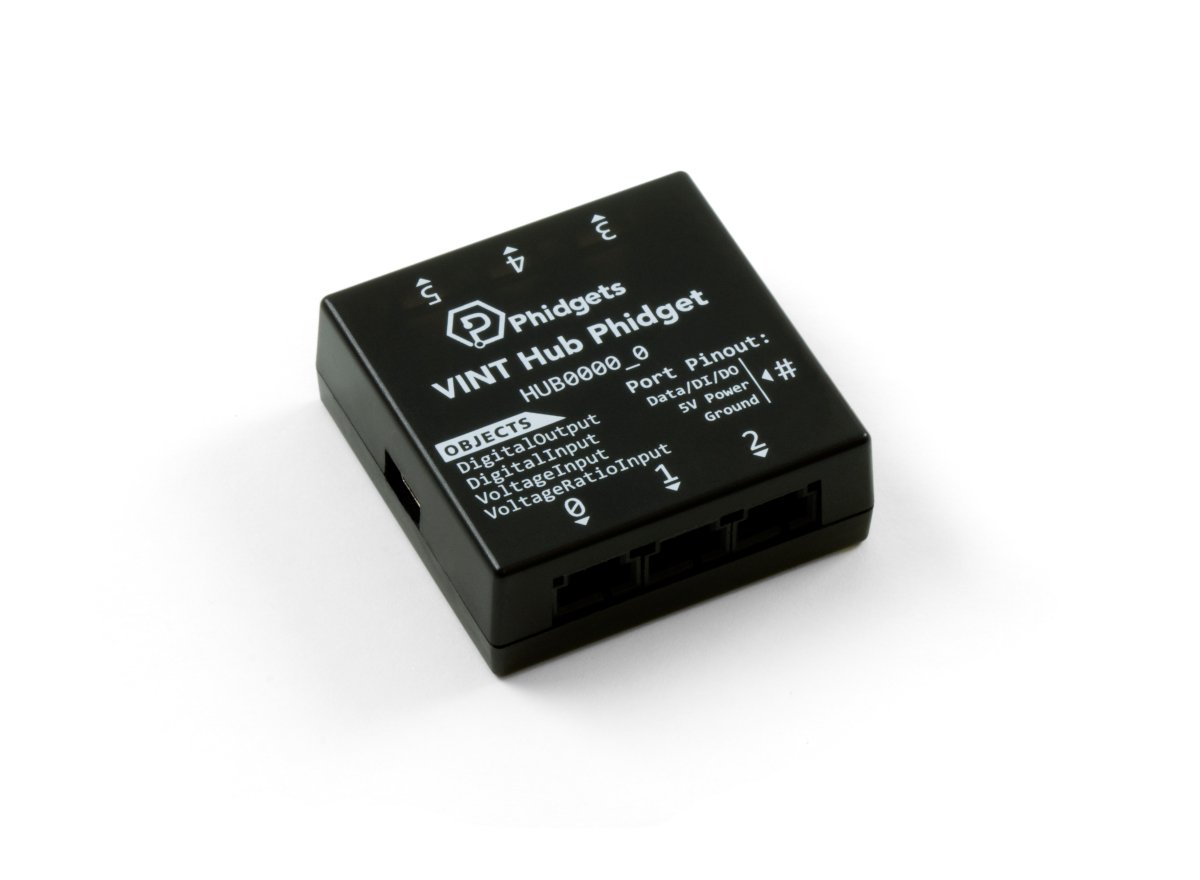
Hub VINT Phidgets (HUB0000) Relie toutes les cartes Phidgets à l'USB du Jetson. Phidgets
-
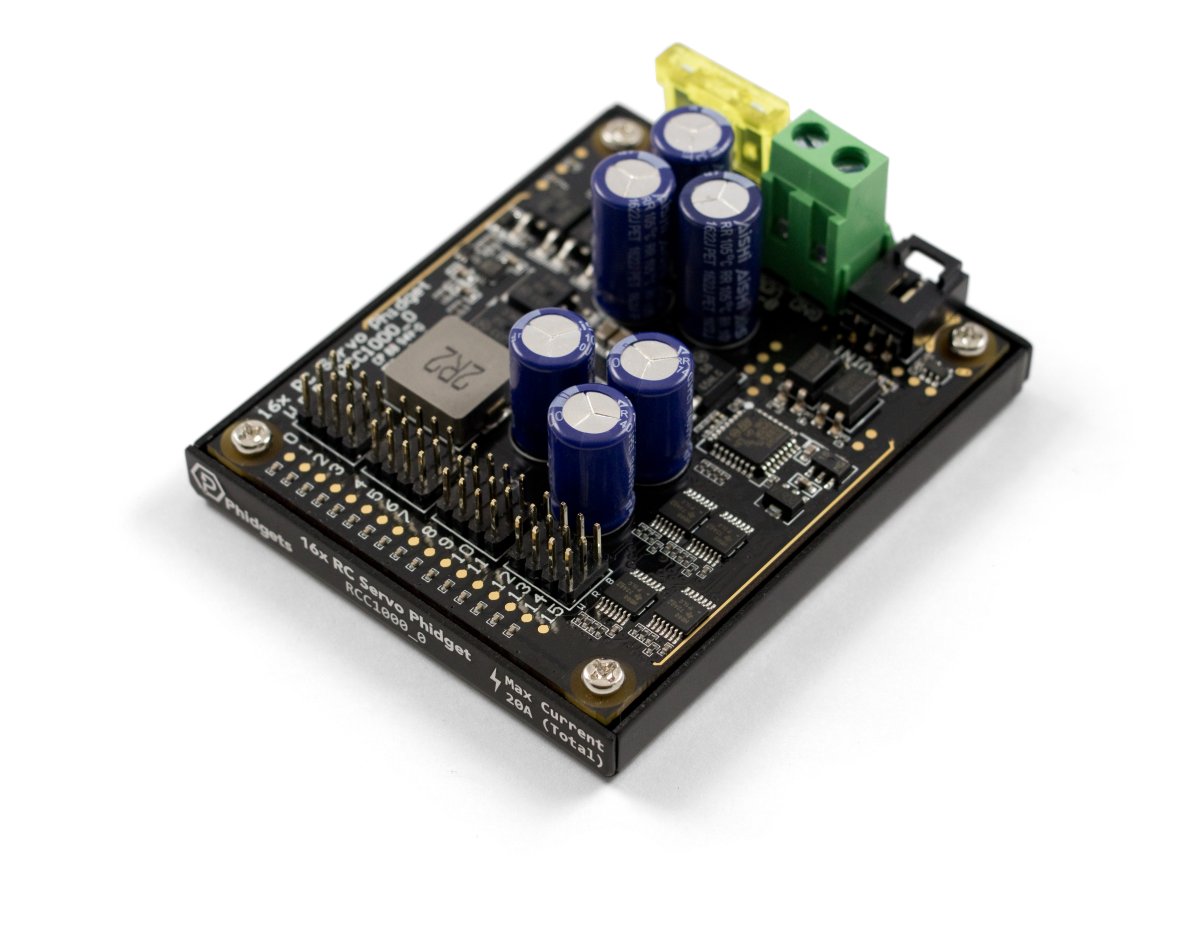
16x RC Servo Phidget (RCC1000) Pilote les servomoteurs du cou et des yeux. Phidgets
-
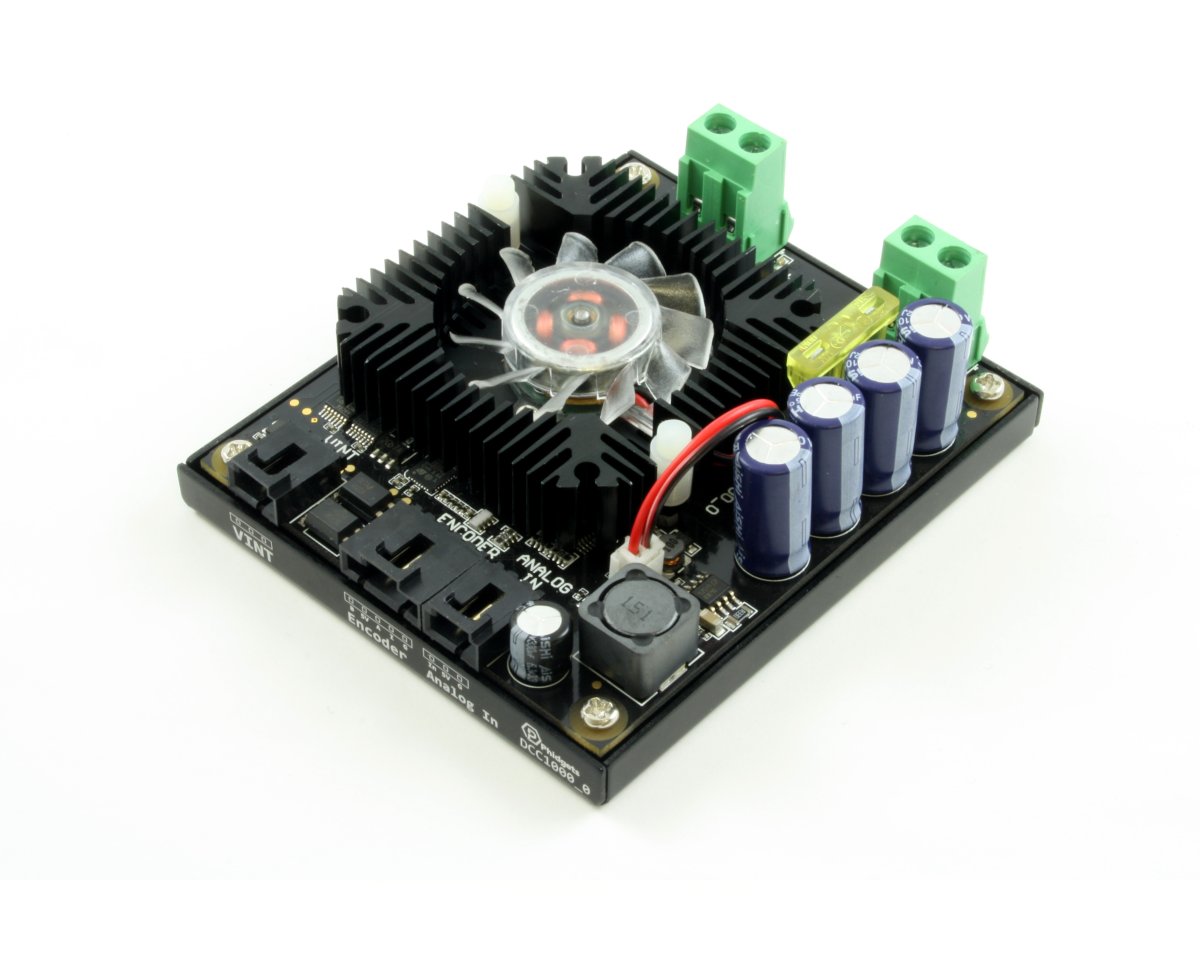
DC Motor Phidget (DCC1000) ×2 Un par chenille, pour la traction différentielle. Phidgets
-
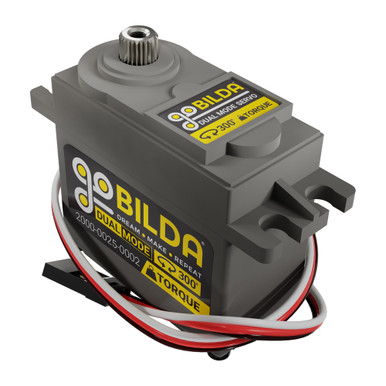
Servo goBILDA — 2000 Series Dual Mode 300 oz-in, cou et yeux. goBILDA
-
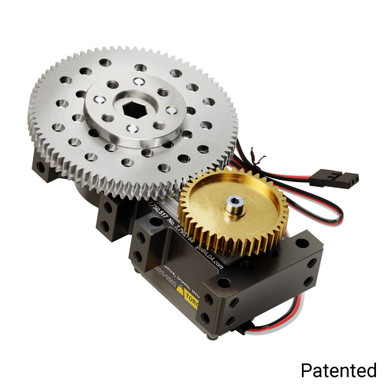
Servo goBILDA — Stingray-2 700 oz-in, cou et yeux. goBILDA
-
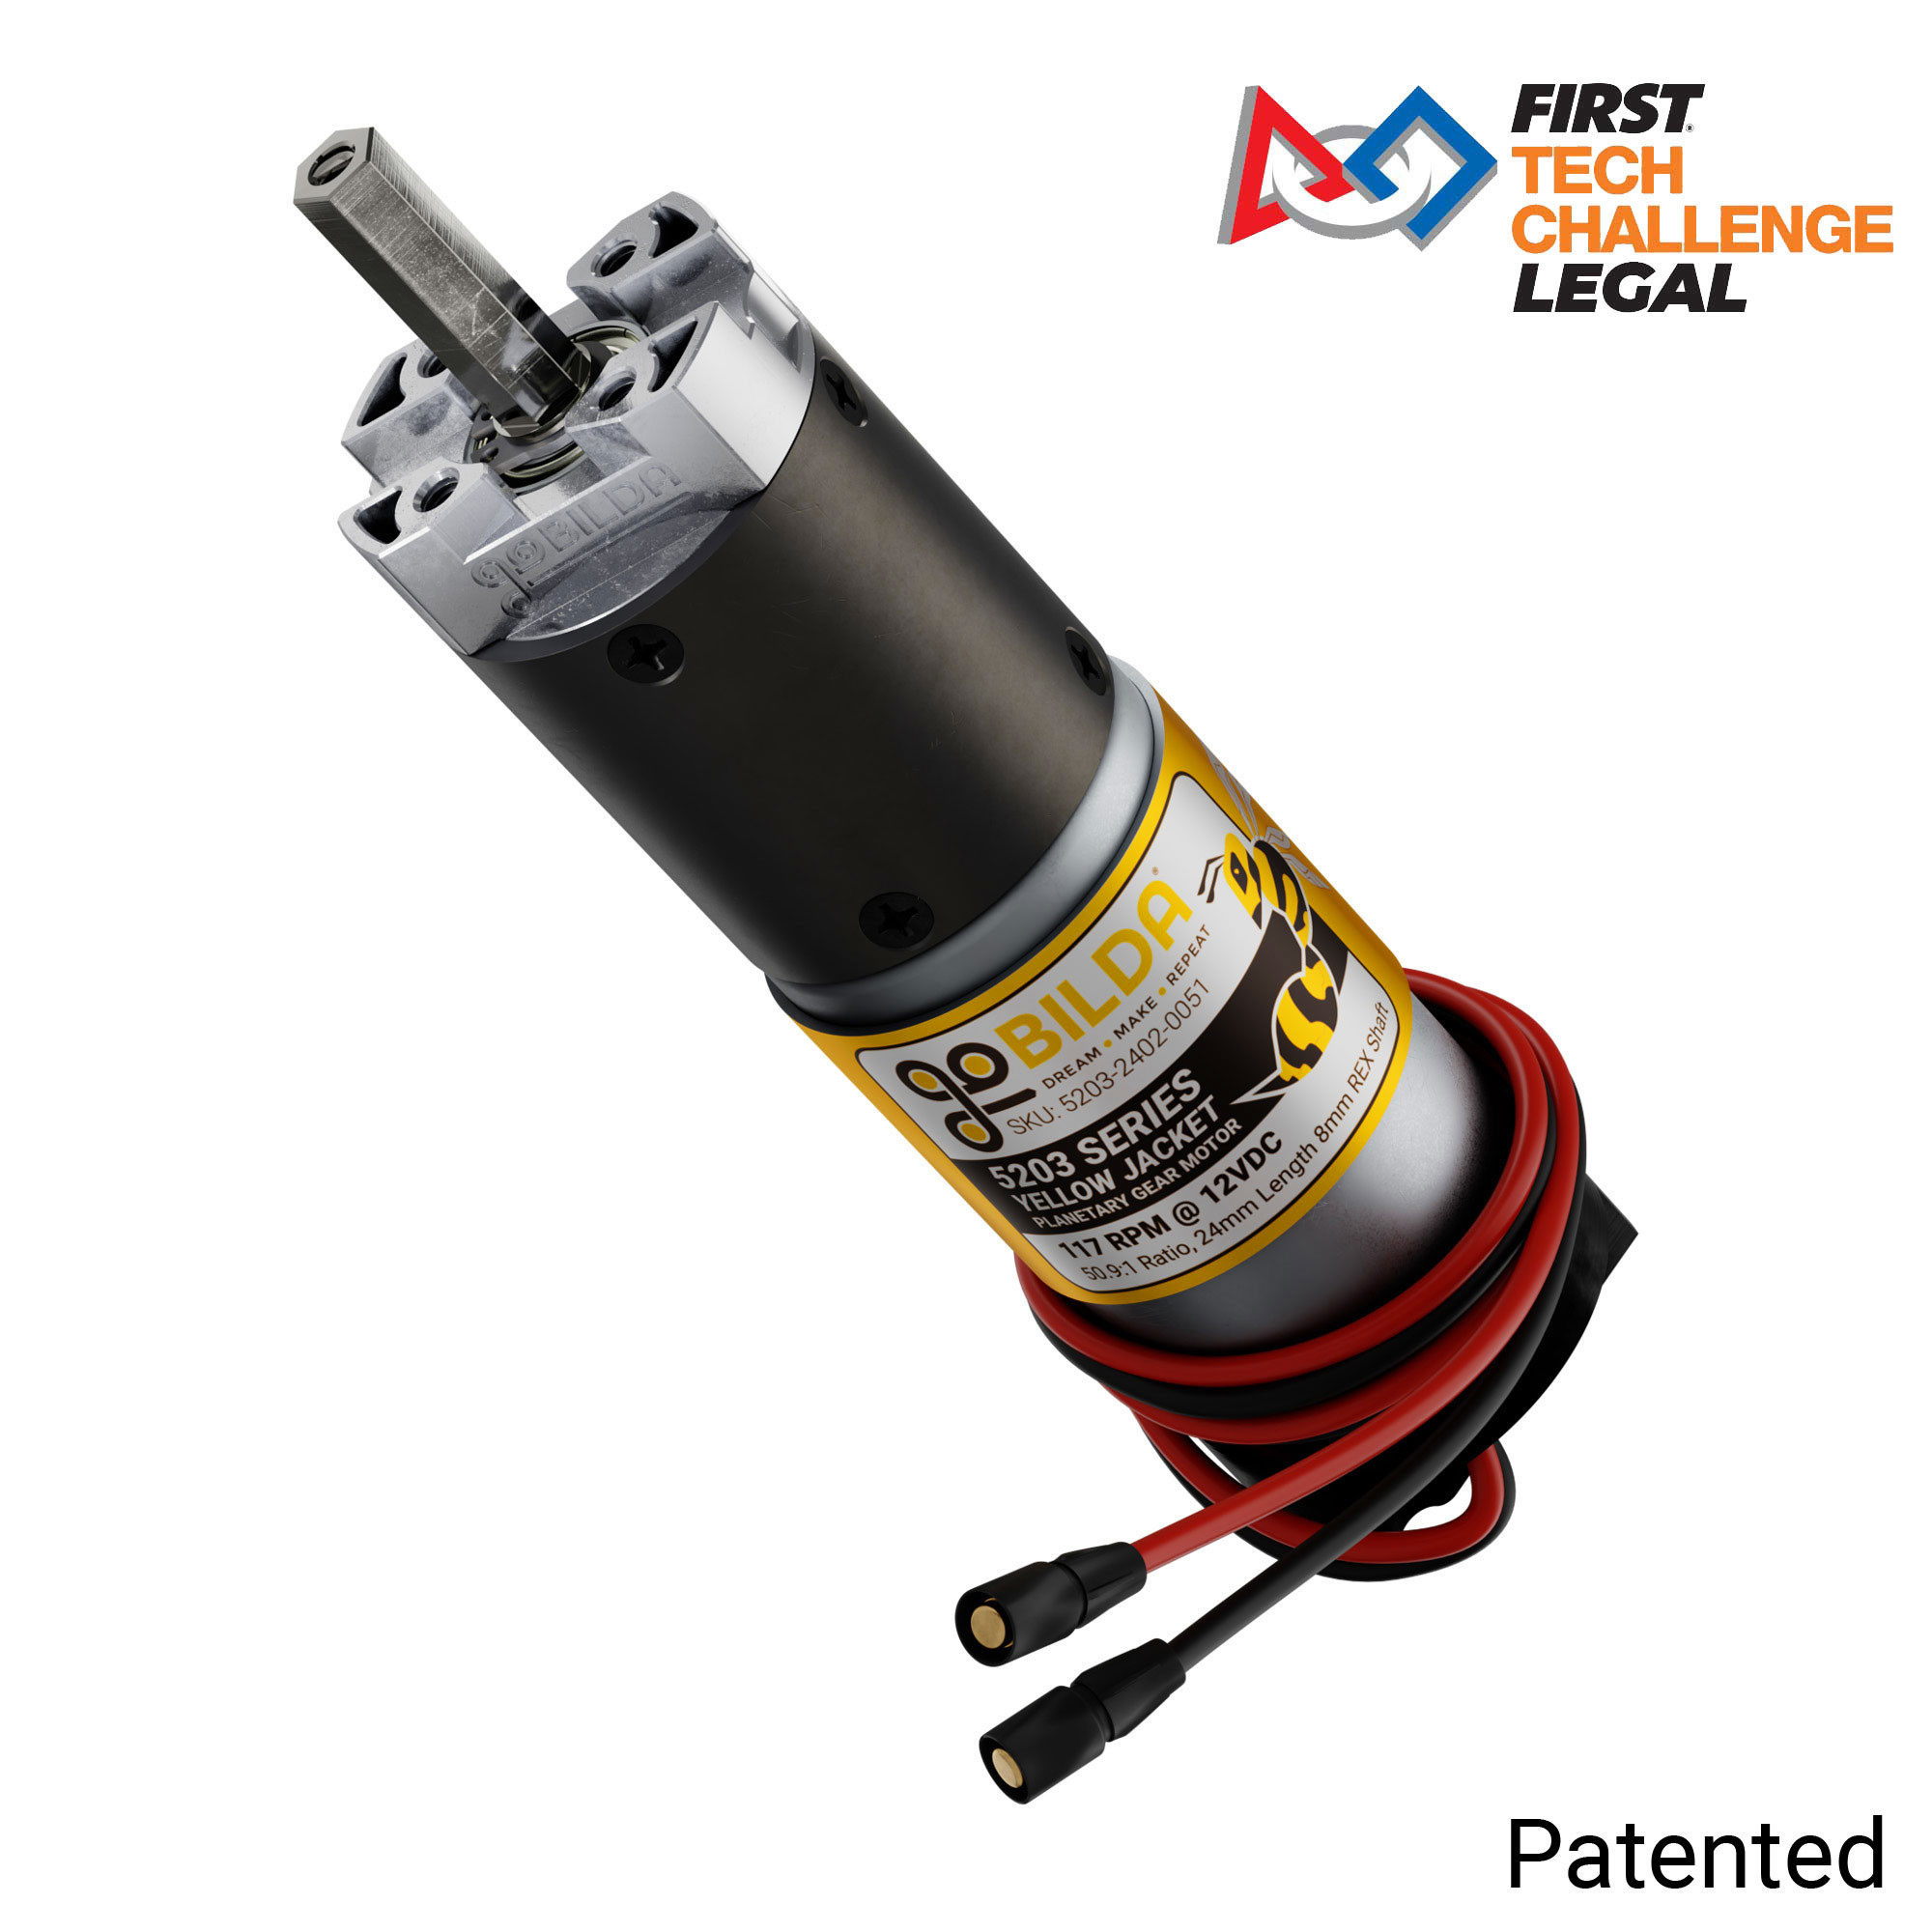
Moteur goBILDA — 5203 Yellow Jacket ×2 50,9:1, 117 RPM, un par chenille. goBILDA
-
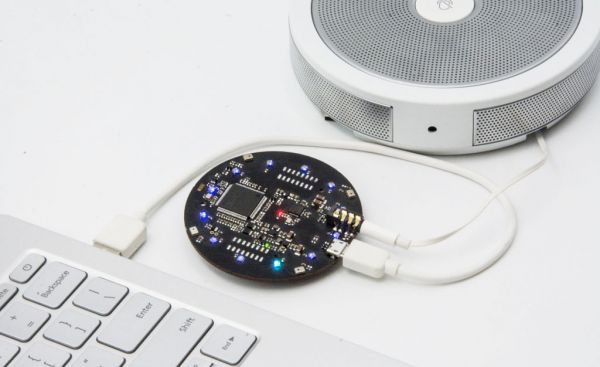
ReSpeaker Mic Array v2.0 4 micros en cercle, capte la voix à 360° jusqu'à 5 m. Seeed Studio
| Organe | Rôle | Piloté par |
|---|---|---|
| Cou motorisé | Oriente la tête (panoramique / inclinaison / hauteur) | Servos goBILDA via RCC1000 |
| Yeux motorisés | Expriment un regard, bougent indépendamment | Servos goBILDA via RCC1000 |
| Chenilles (traction différentielle) | Permettent au robot de se déplacer | Moteurs goBILDA via 2× DCC1000 |
| Caméra | Détecte et reconnaît les visages | à compléter |
| Microphone | Capte la voix pour la conversation | ReSpeaker Mic Array v2.0 |
| Haut-parleur | Fait parler le robot | à compléter |
| Bouton d'arrêt d'urgence | Coupe le robot immédiatement | à compléter |
Alimentation
Tout part d'une batterie d'outillage 18 V, abaissée en deux étages : 12 V pour les moteurs, 5 V pour le Jetson Nano et le hub USB.
-
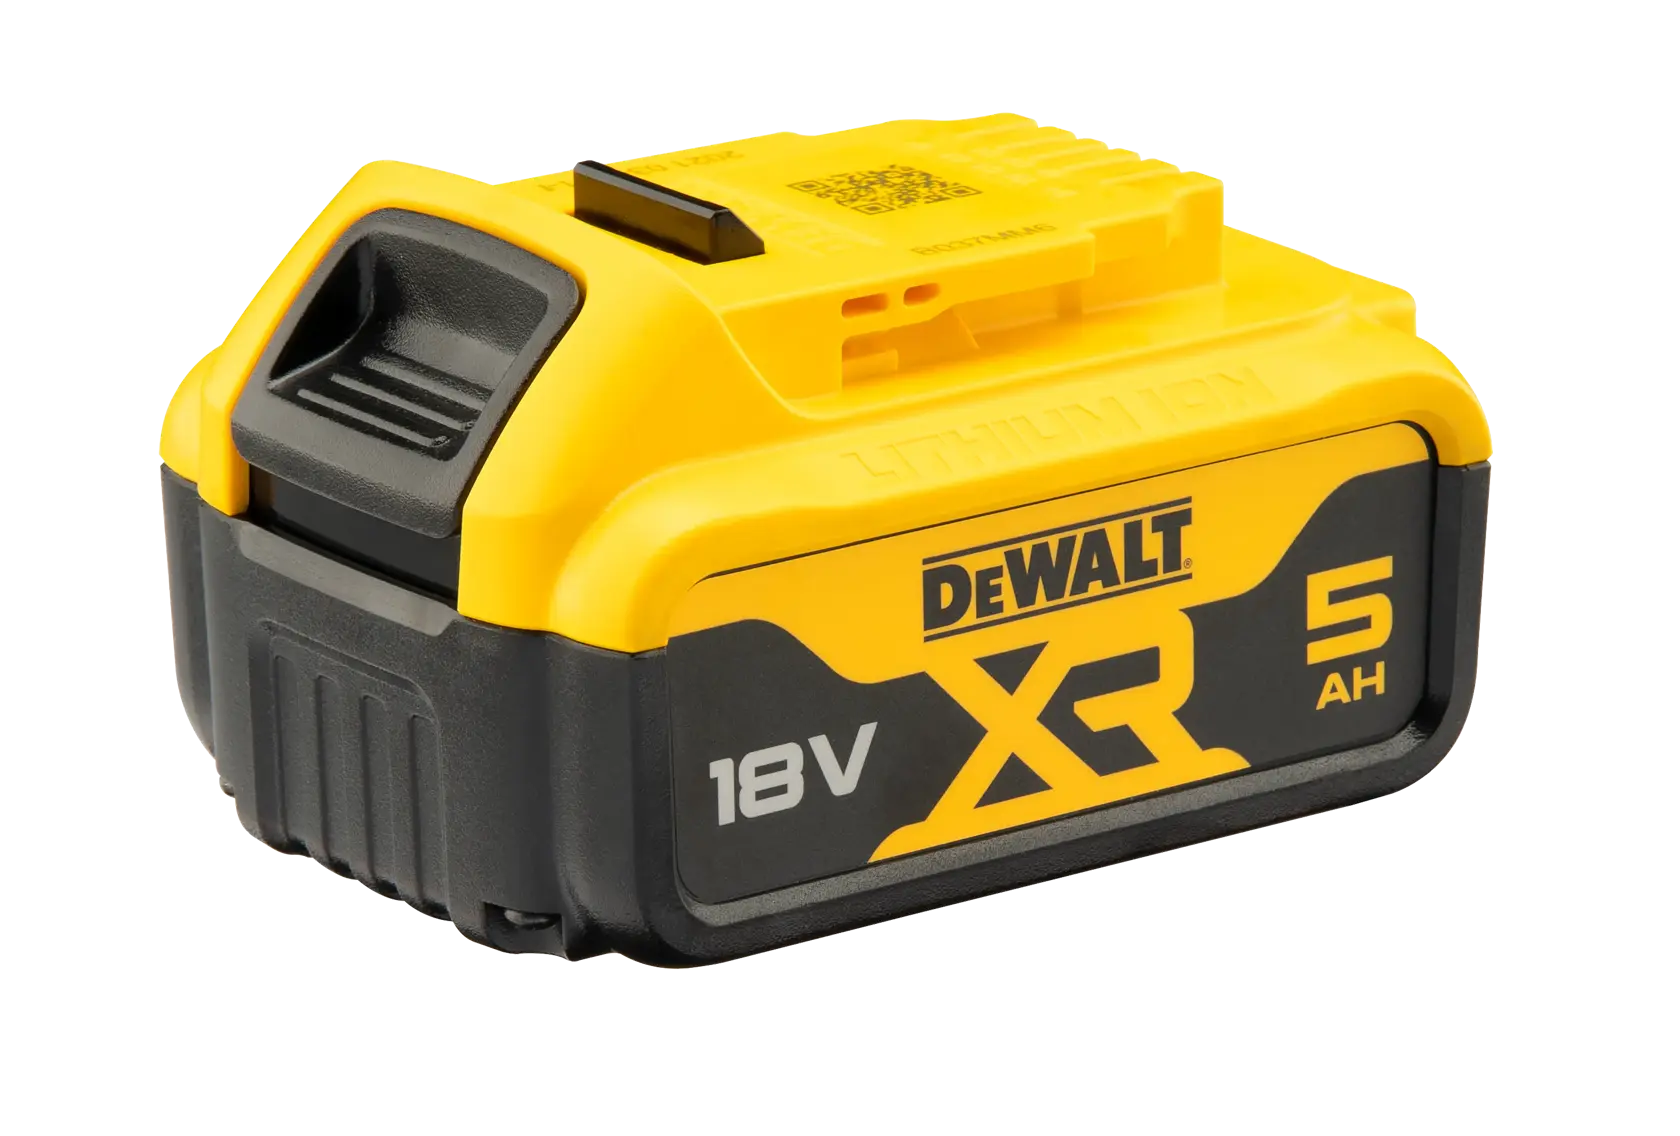
Batterie DeWalt 18V XR 5.0 Ah (DCB184) Source d'énergie du robot. DeWalt
-
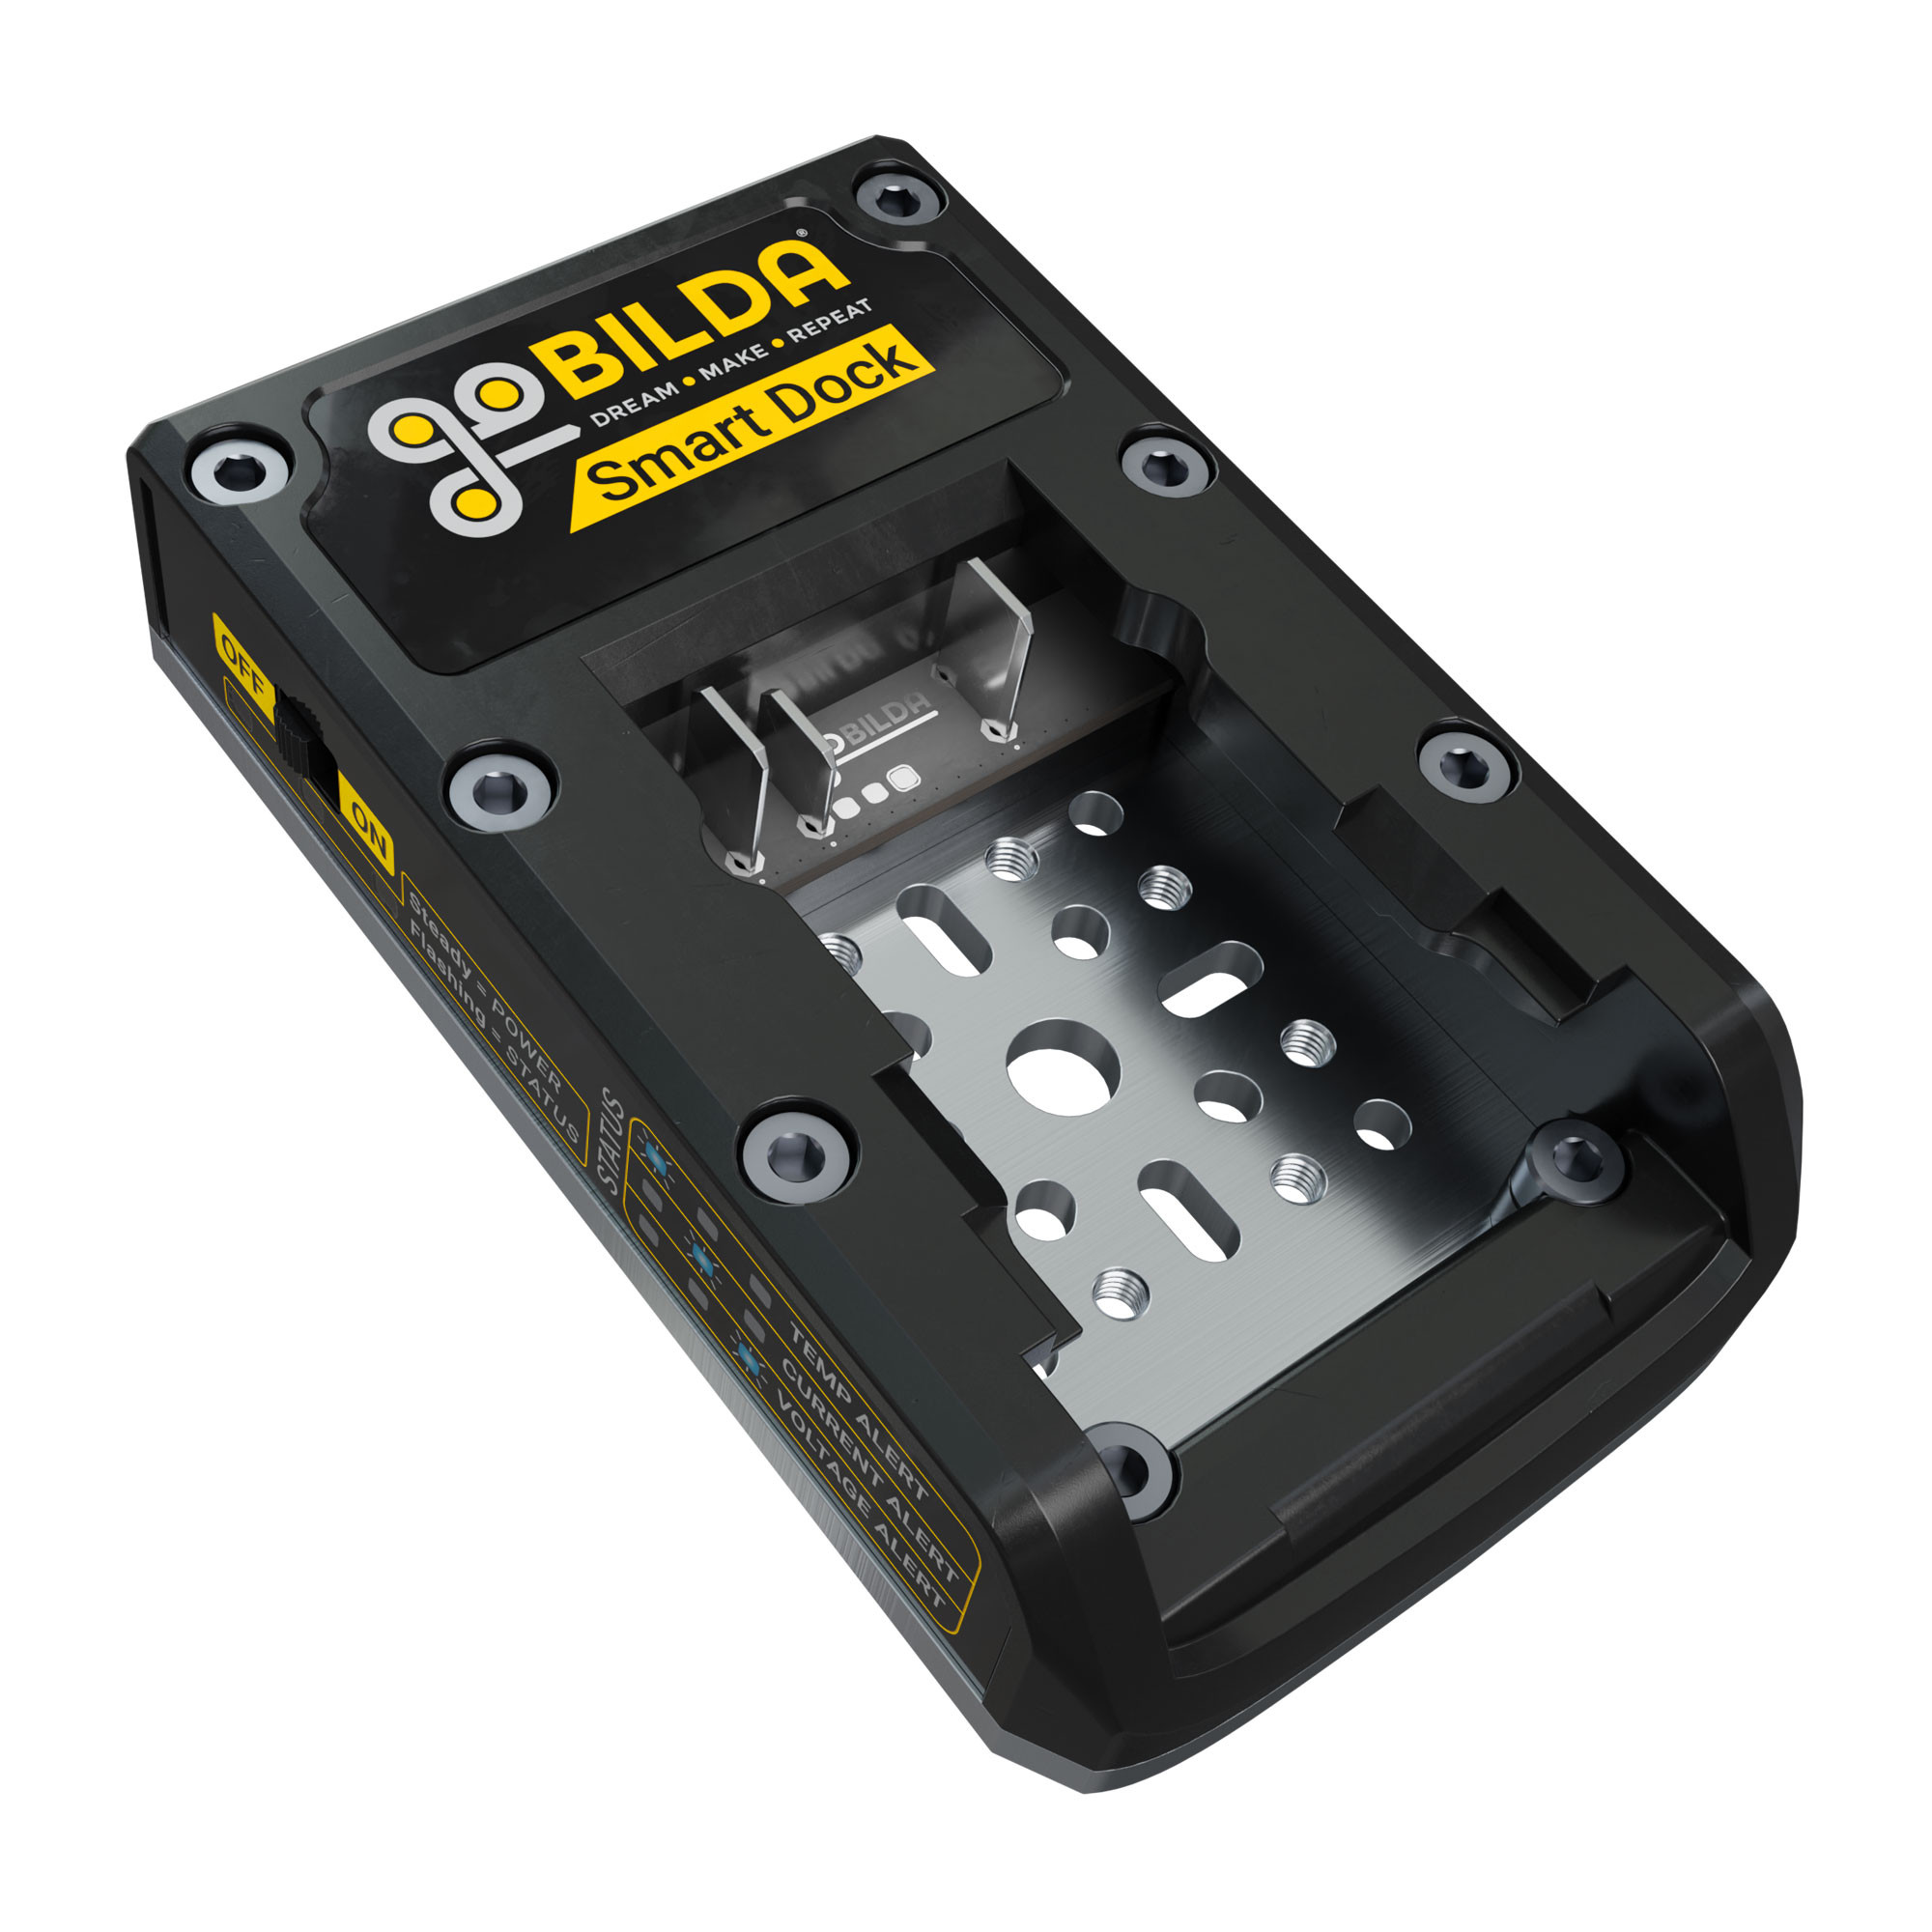
goBILDA Smart Dock 20V Reçoit la batterie, protège contre surchauffe/surintensité/sous-tension. goBILDA
-
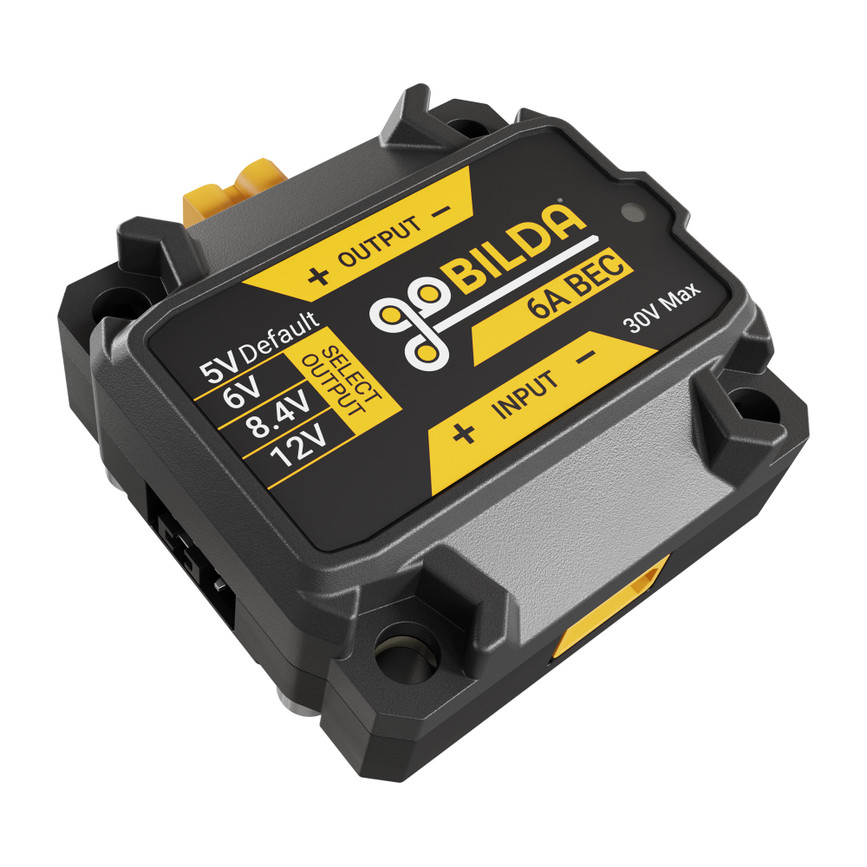
goBILDA 6A BEC ×2 Abaisse 18 V → 12 V, puis 12 V → 5 V. goBILDA
-
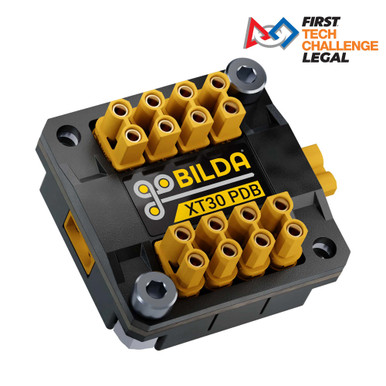
goBILDA XT30 PDB ×2 Répartit le 12 V puis le 5 V vers chaque organe. goBILDA
Modèles 3D
Le mécanisme des yeux, reconstruit à partir des cotes relevées sur le modèle CAO
(Wall-E Eye.stl, trop volumineux pour vivre dans le dépôt) : coques, tringlerie et
butées mécaniques, avec des curseurs pour tester les expressions.
Nomenclature complète
Le châssis, les chenilles et la tourelle sont construits en pièces goBILDA (plaques, équerres, visserie, axes...). La liste complète — 185 lignes, surtout des références de catalogue sans intérêt à parcourir une par une — est disponible ici pour qui veut reproduire le montage :