Présentation
Photo et vidéo à ajouter
Cette page attend une vraie photo du robot et un lien vers une vidéo de
démonstration. Déposez la photo dans docs/assets/images/ et dites-moi
laquelle utiliser comme image d'ouverture.
Wall-E est un robot de compagnie qui vit chez son créateur. Il regarde, discute, et se souvient des personnes qu'il a déjà rencontrées.
-
 Il regarde
Ses yeux et son cou suivent le visage qui lui fait face.
-
 Il discute
Il répond grâce à une intelligence artificielle.
-
 Il se présente
À une personne qu'il ne connaît pas encore, et retient son prénom.
-
 Il reconnaît
Les personnes déjà rencontrées, au moment des retrouvailles.
-
 Il joue
Par exemple à un jeu de devinettes, façon Akinator.
Matériel
Encore en attente
Caméra, haut-parleur et bouton d'arrêt d'urgence : références à venir.
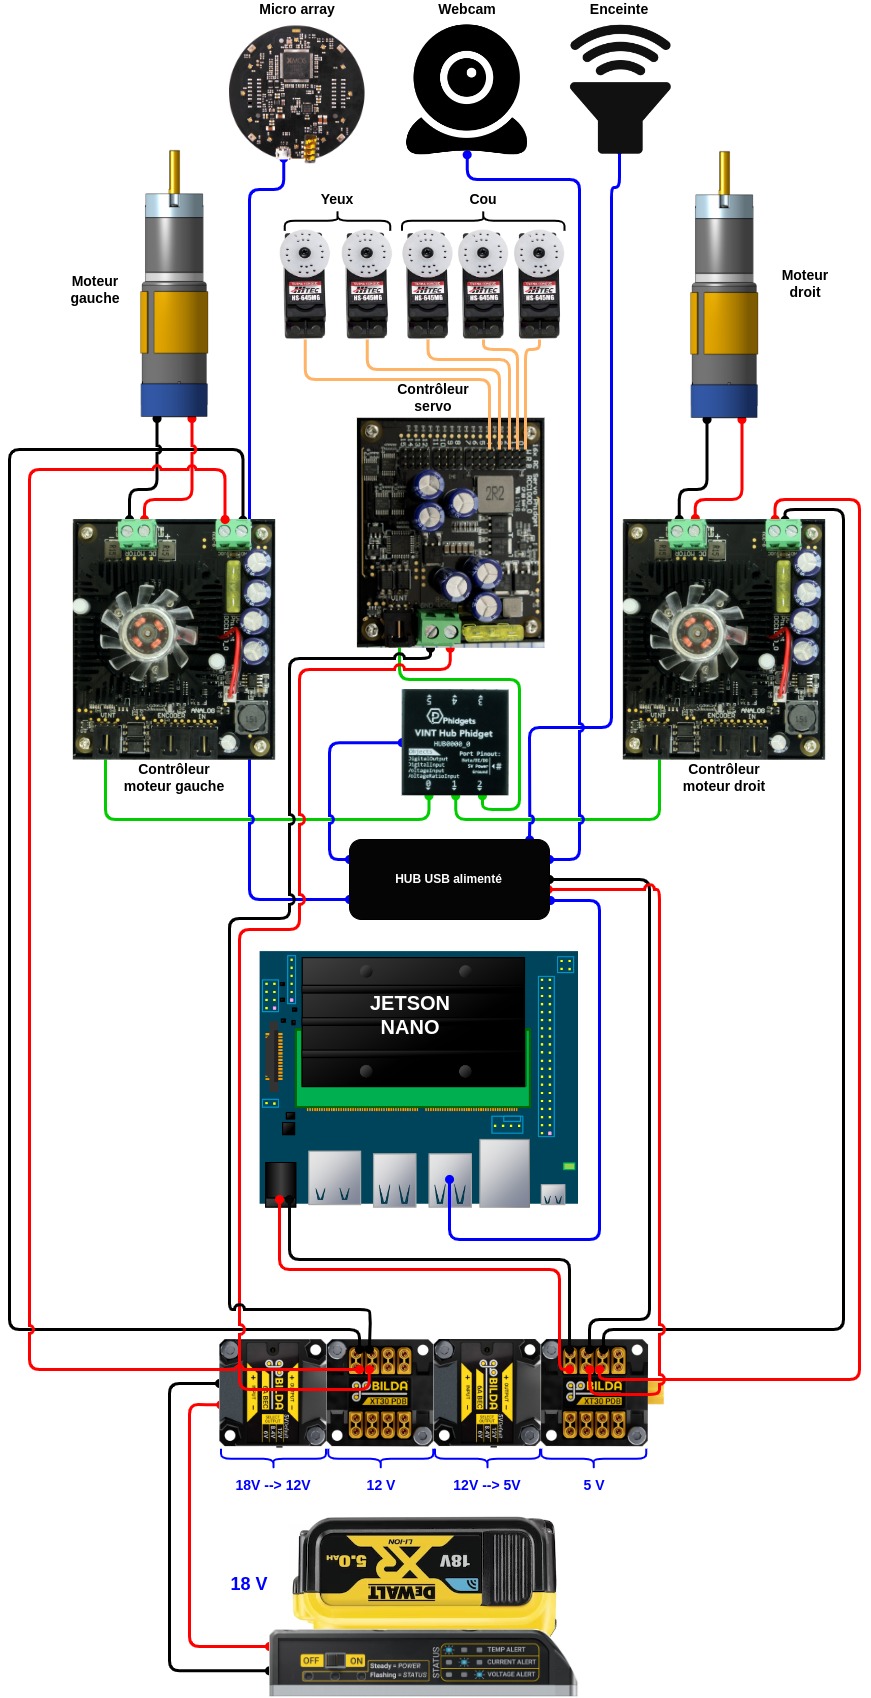
Le cerveau du robot est un Jetson Nano (hostname wall-e sur le réseau). Tout le
reste — yeux, cou, chenilles, micro, haut-parleur, caméra — s'y connecte et est piloté
depuis l'application Java, via deux cartes Phidgets branchées sur un hub commun. Le
tout est alimenté par une batterie d'outillage, abaissée en 12 V puis 5 V.
Vue d'ensemble
Les organes
-
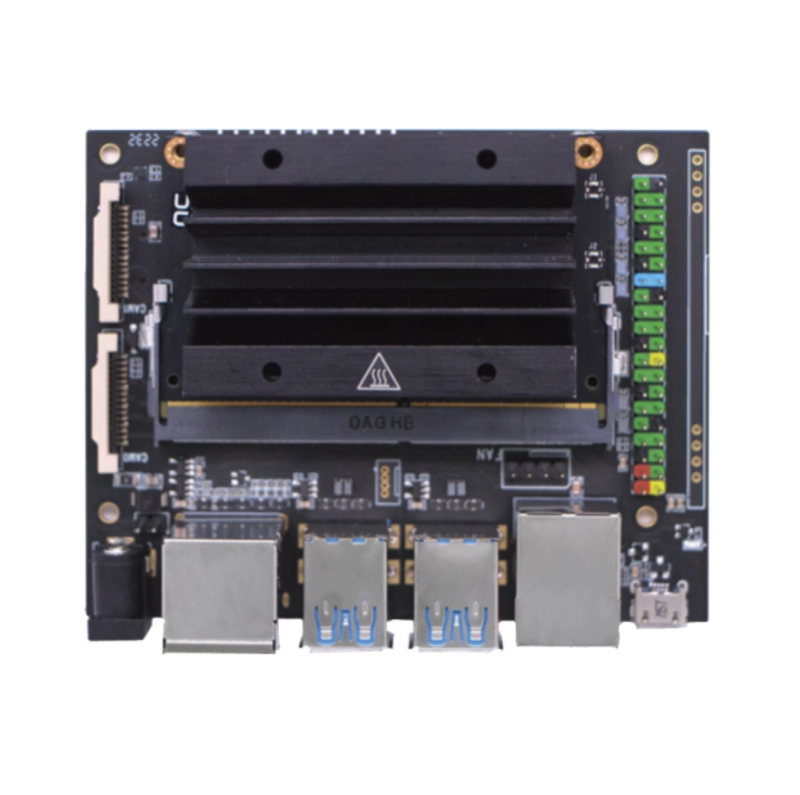
Jetson Nano 4 Go Ordinateur embarqué, exécute l'application Java. Kubii
-
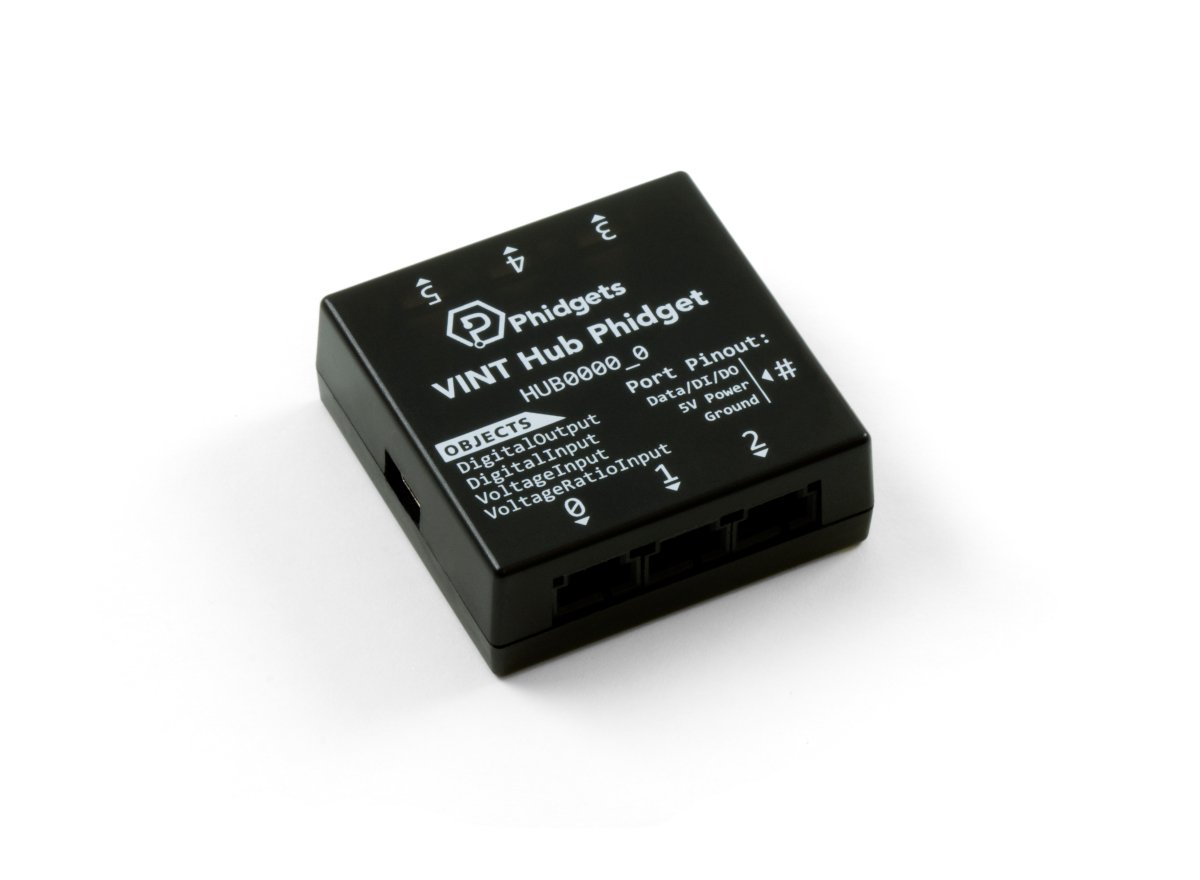
Hub VINT Phidgets (HUB0000) Relie toutes les cartes Phidgets à l'USB du Jetson. Phidgets
-
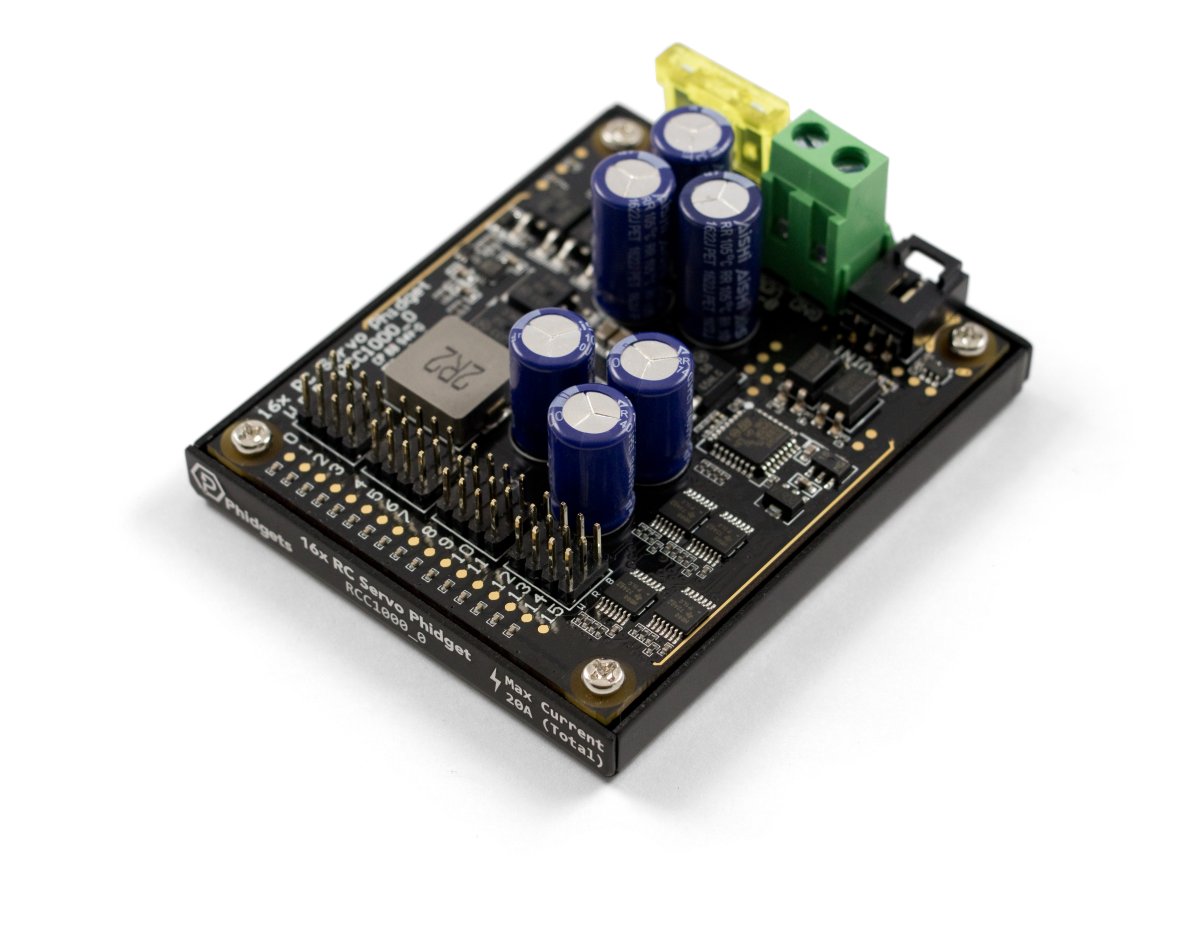
16x RC Servo Phidget (RCC1000) Pilote les servomoteurs du cou et des yeux. Phidgets
-
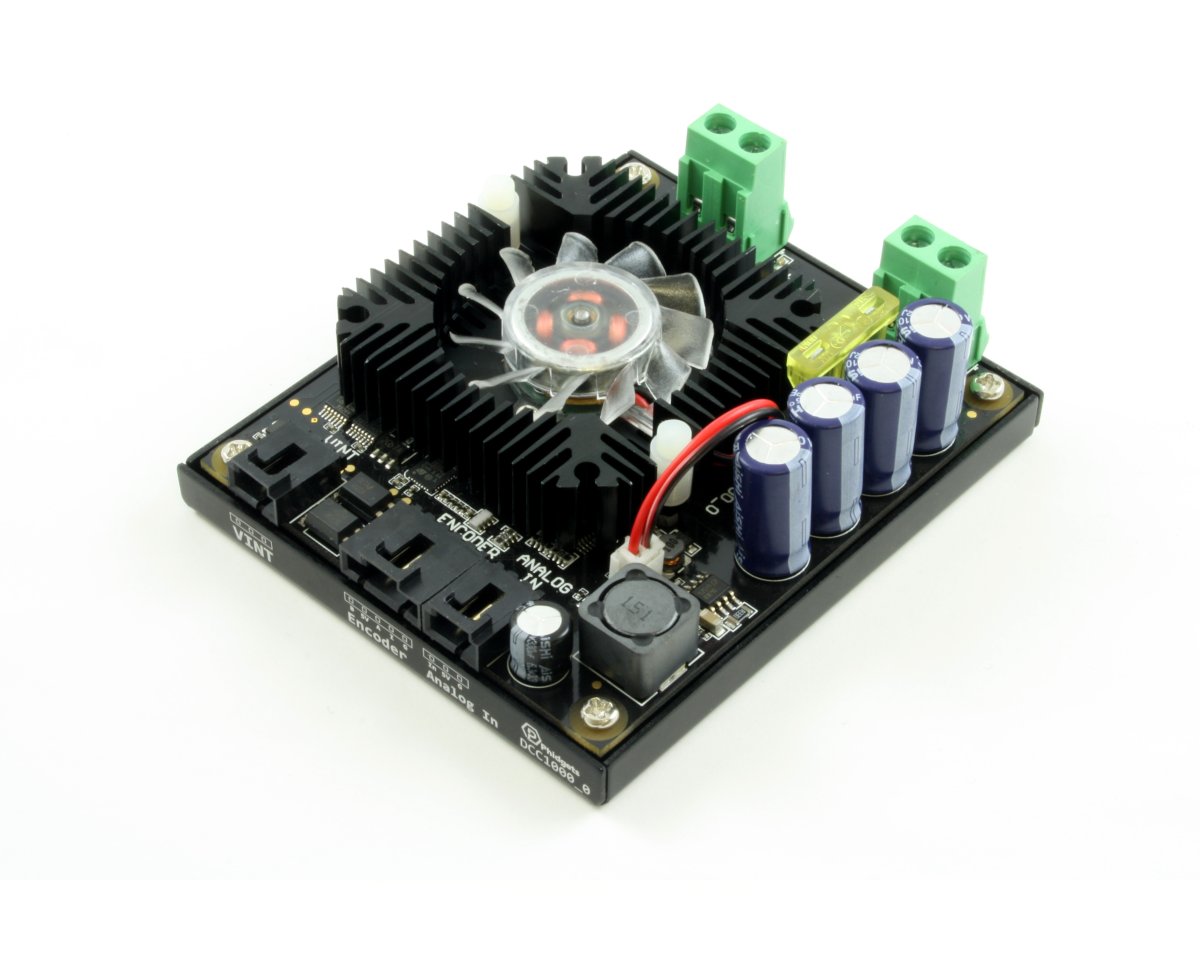
DC Motor Phidget (DCC1000) ×2 Un par chenille, pour la traction différentielle. Phidgets
-
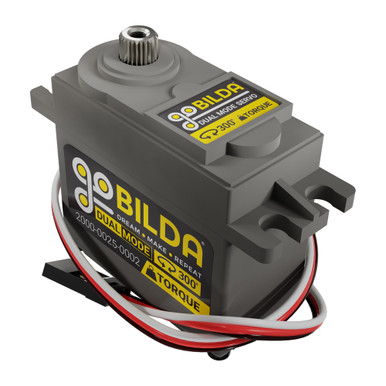
Servo goBILDA — 2000 Series Dual Mode 300 oz-in, cou et yeux. goBILDA
-
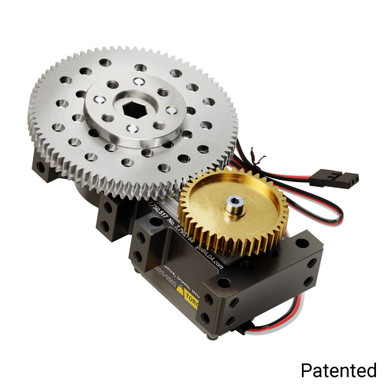
Servo goBILDA — Stingray-2 700 oz-in, cou et yeux. goBILDA
-
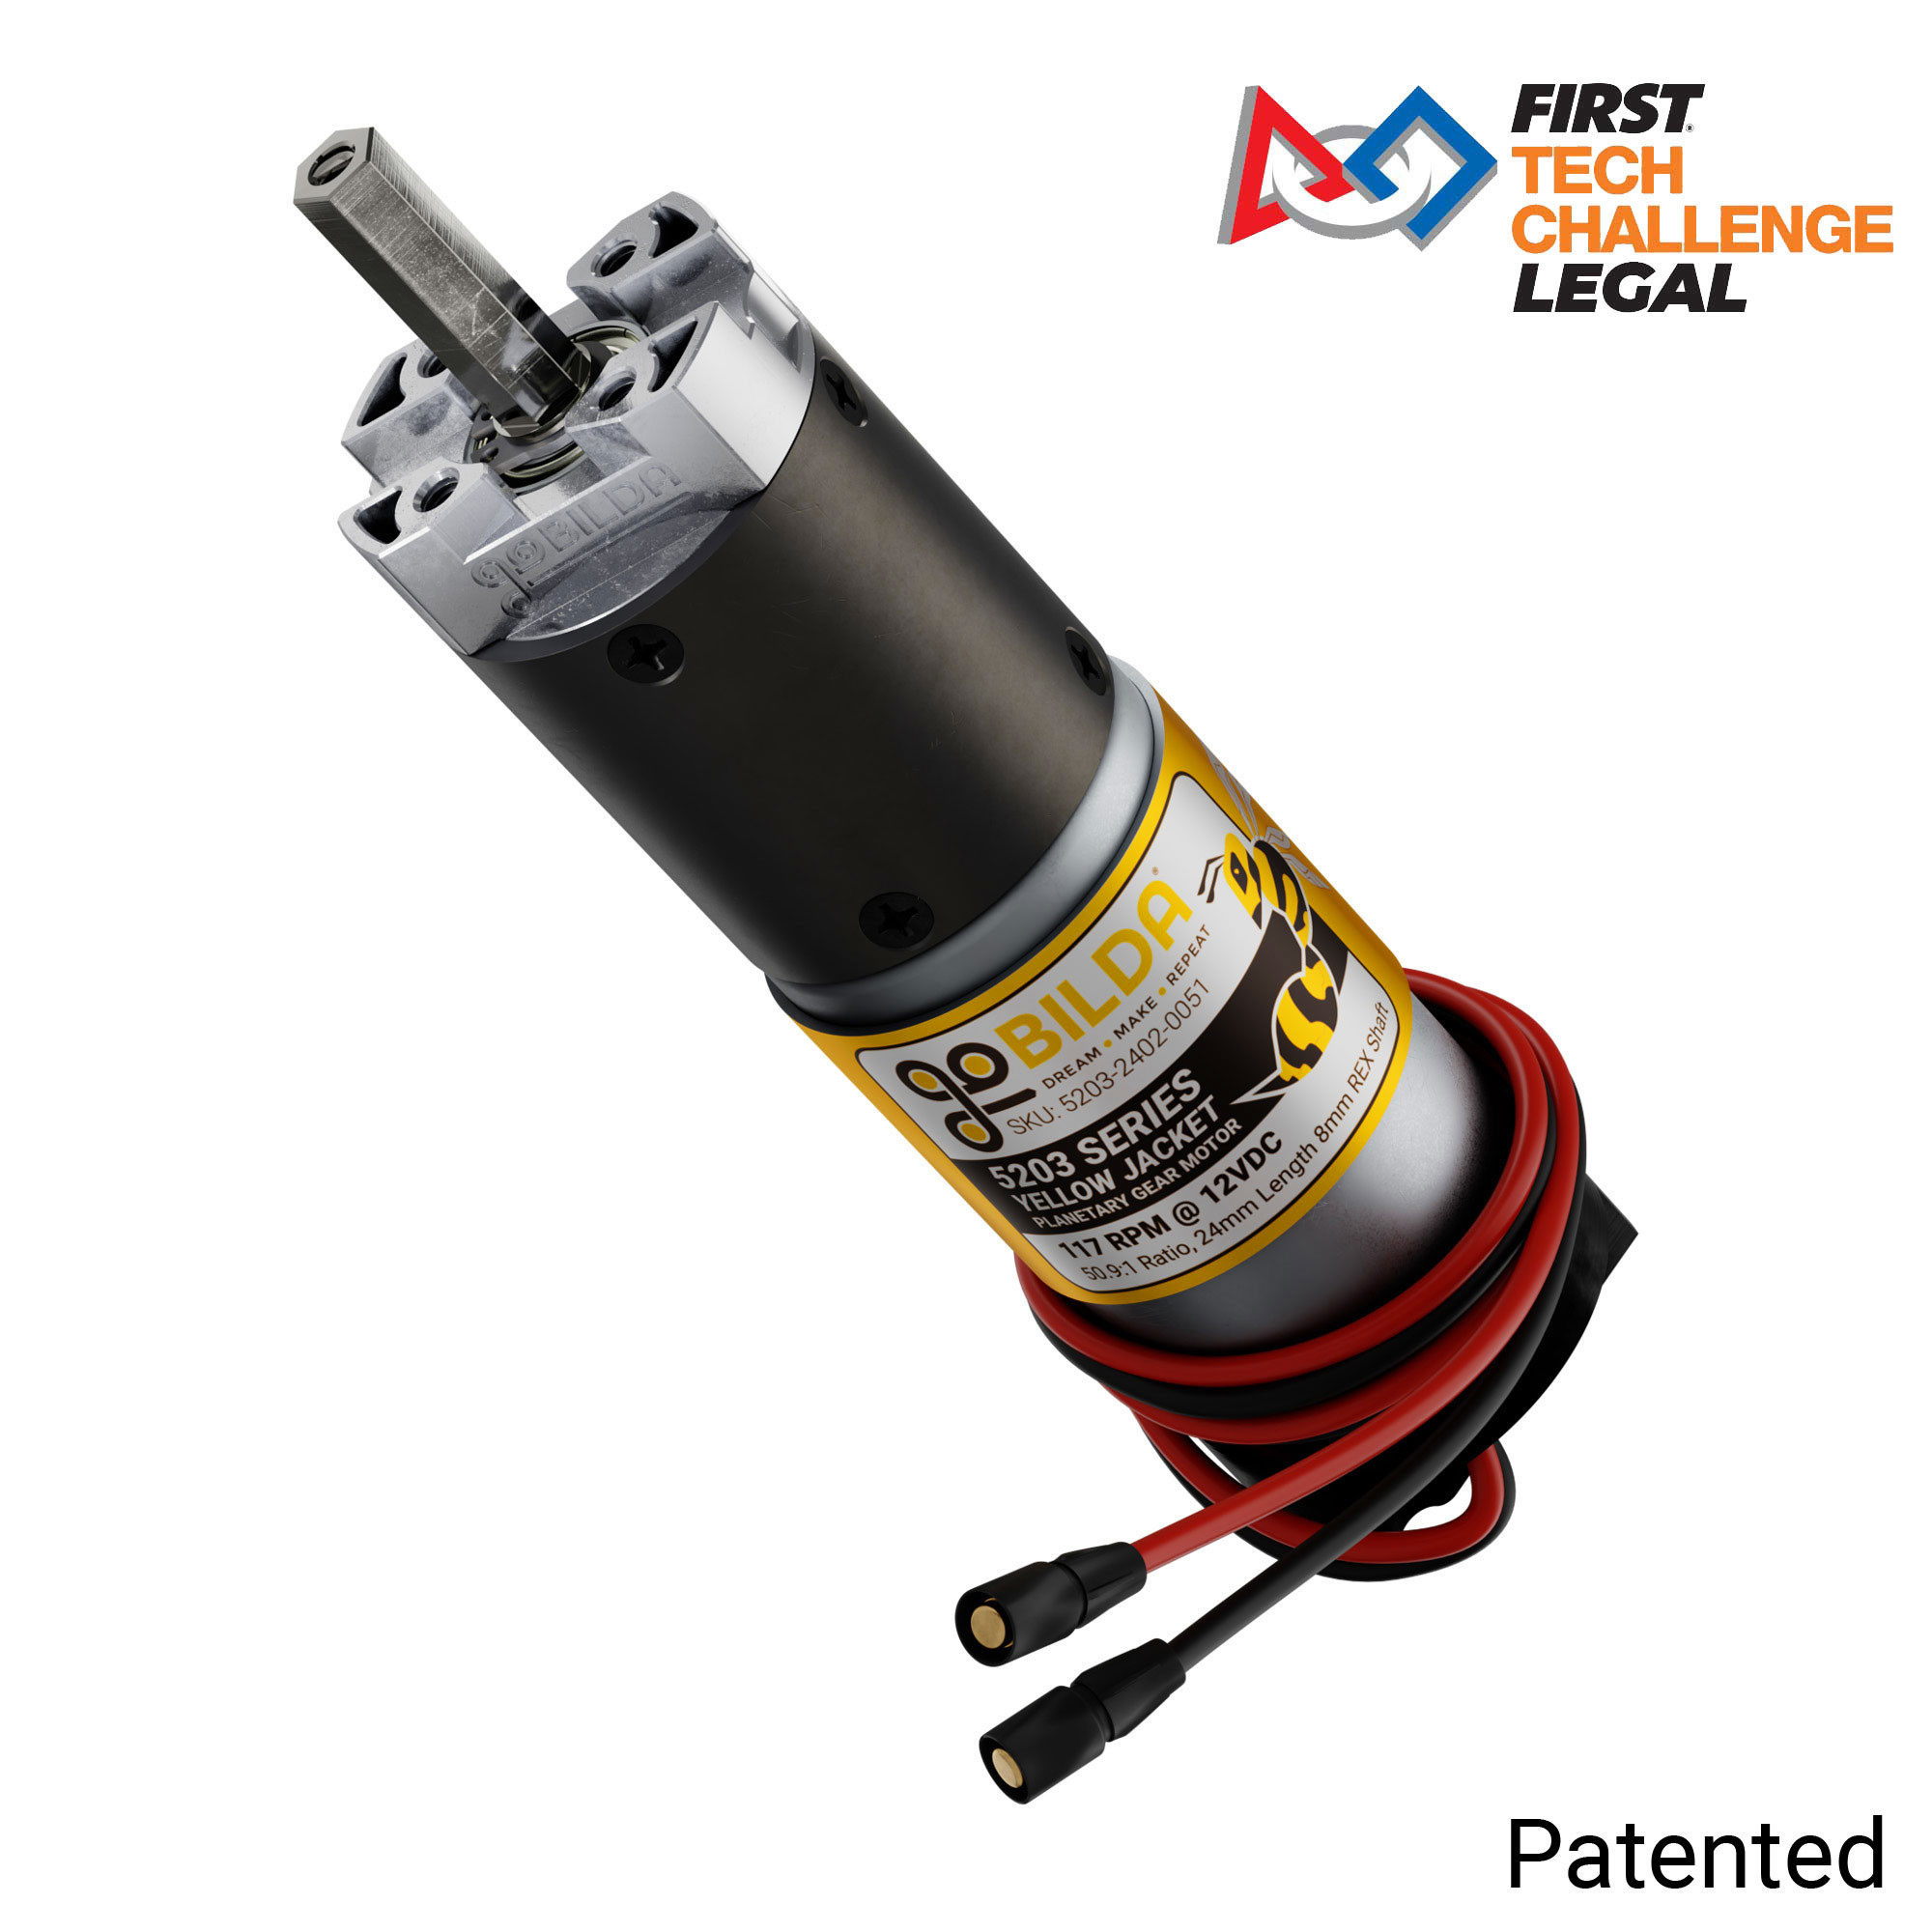
Moteur goBILDA — 5203 Yellow Jacket ×2 50,9:1, 117 RPM, un par chenille. goBILDA
-
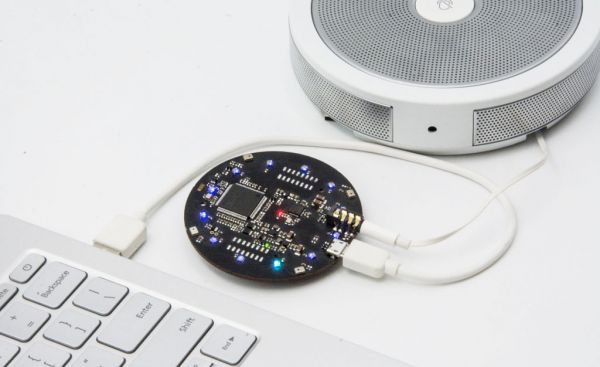
ReSpeaker Mic Array v2.0 4 micros en cercle, capte la voix à 360° jusqu'à 5 m. Seeed Studio
| Organe | Rôle | Piloté par |
|---|---|---|
| Cou motorisé | Oriente la tête (panoramique / inclinaison / hauteur) | Servos goBILDA via RCC1000 |
| Yeux motorisés | Expriment un regard, bougent indépendamment | Servos goBILDA via RCC1000 |
| Chenilles (traction différentielle) | Permettent au robot de se déplacer | Moteurs goBILDA via 2× DCC1000 |
| Caméra | Détecte et reconnaît les visages | à compléter |
| Microphone | Capte la voix pour la conversation | ReSpeaker Mic Array v2.0 |
| Haut-parleur | Fait parler le robot | à compléter |
| Bouton d'arrêt d'urgence | Coupe le robot immédiatement | à compléter |
Alimentation
Tout part d'une batterie d'outillage 18 V, abaissée en deux étages : 12 V pour les moteurs, 5 V pour le Jetson Nano et le hub USB.
-
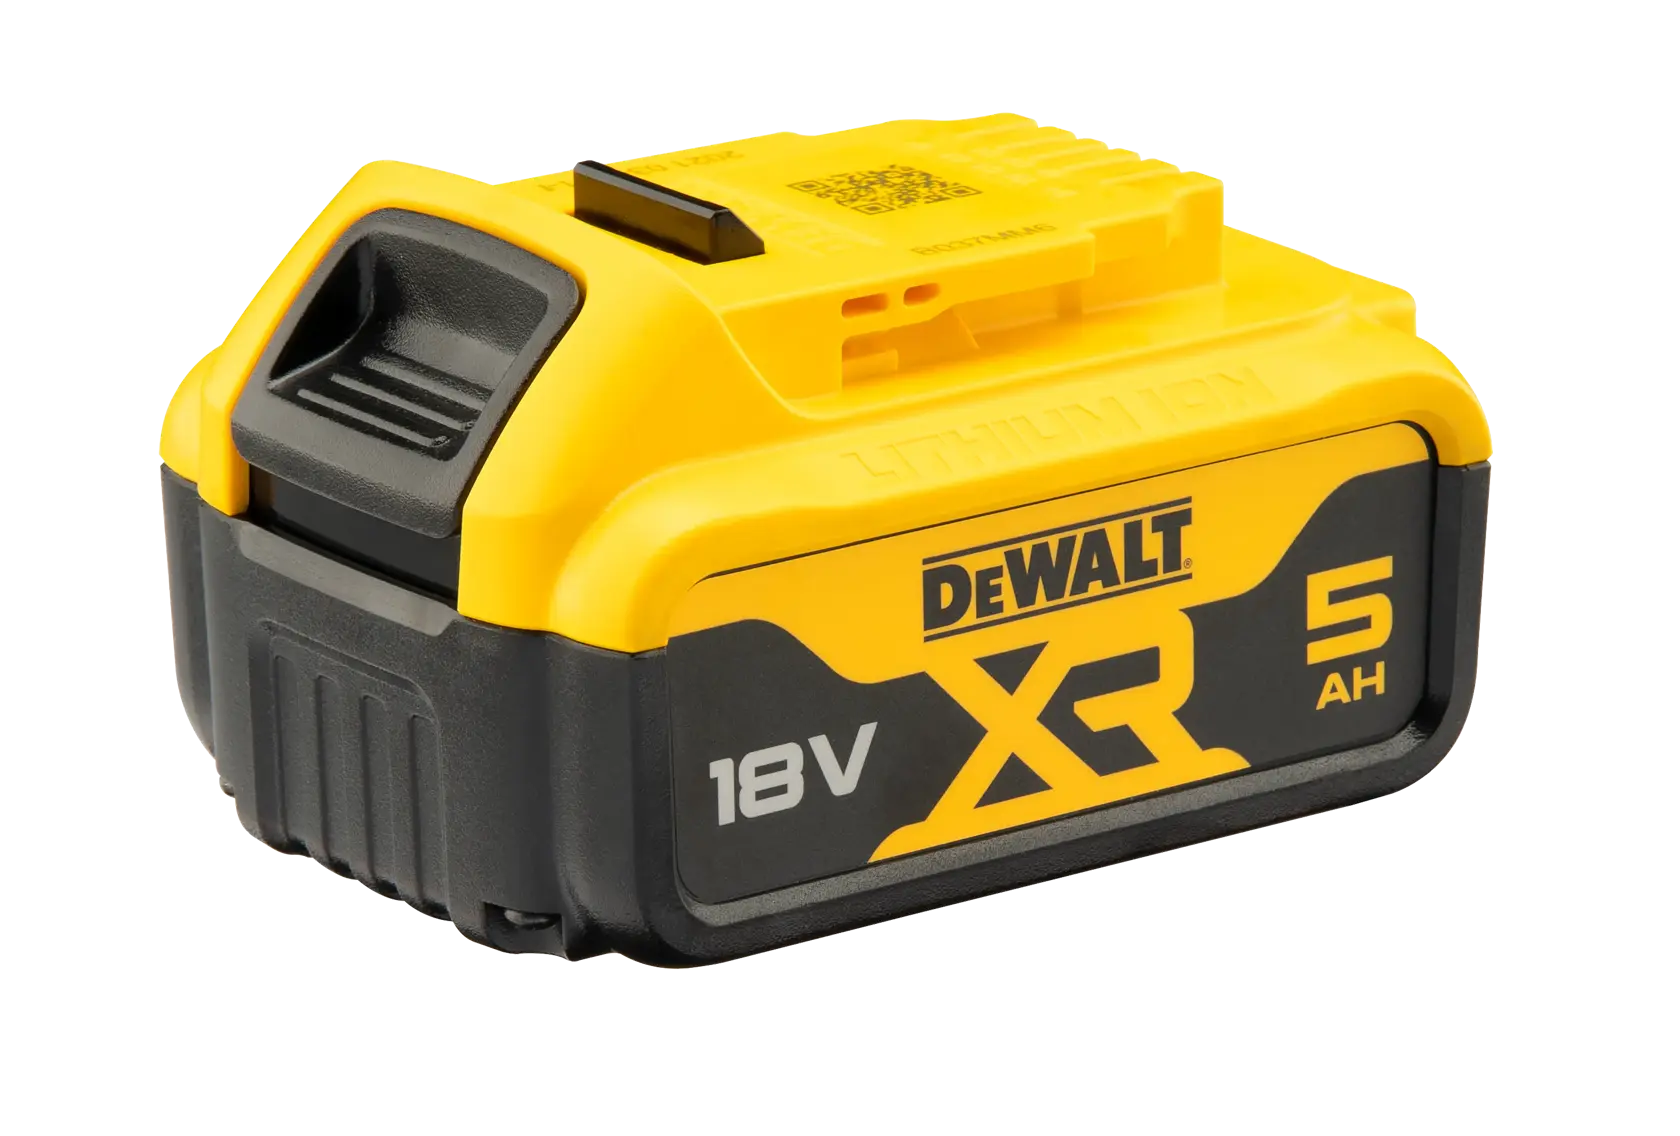
Batterie DeWalt 18V XR 5.0 Ah (DCB184) Source d'énergie du robot. DeWalt
-
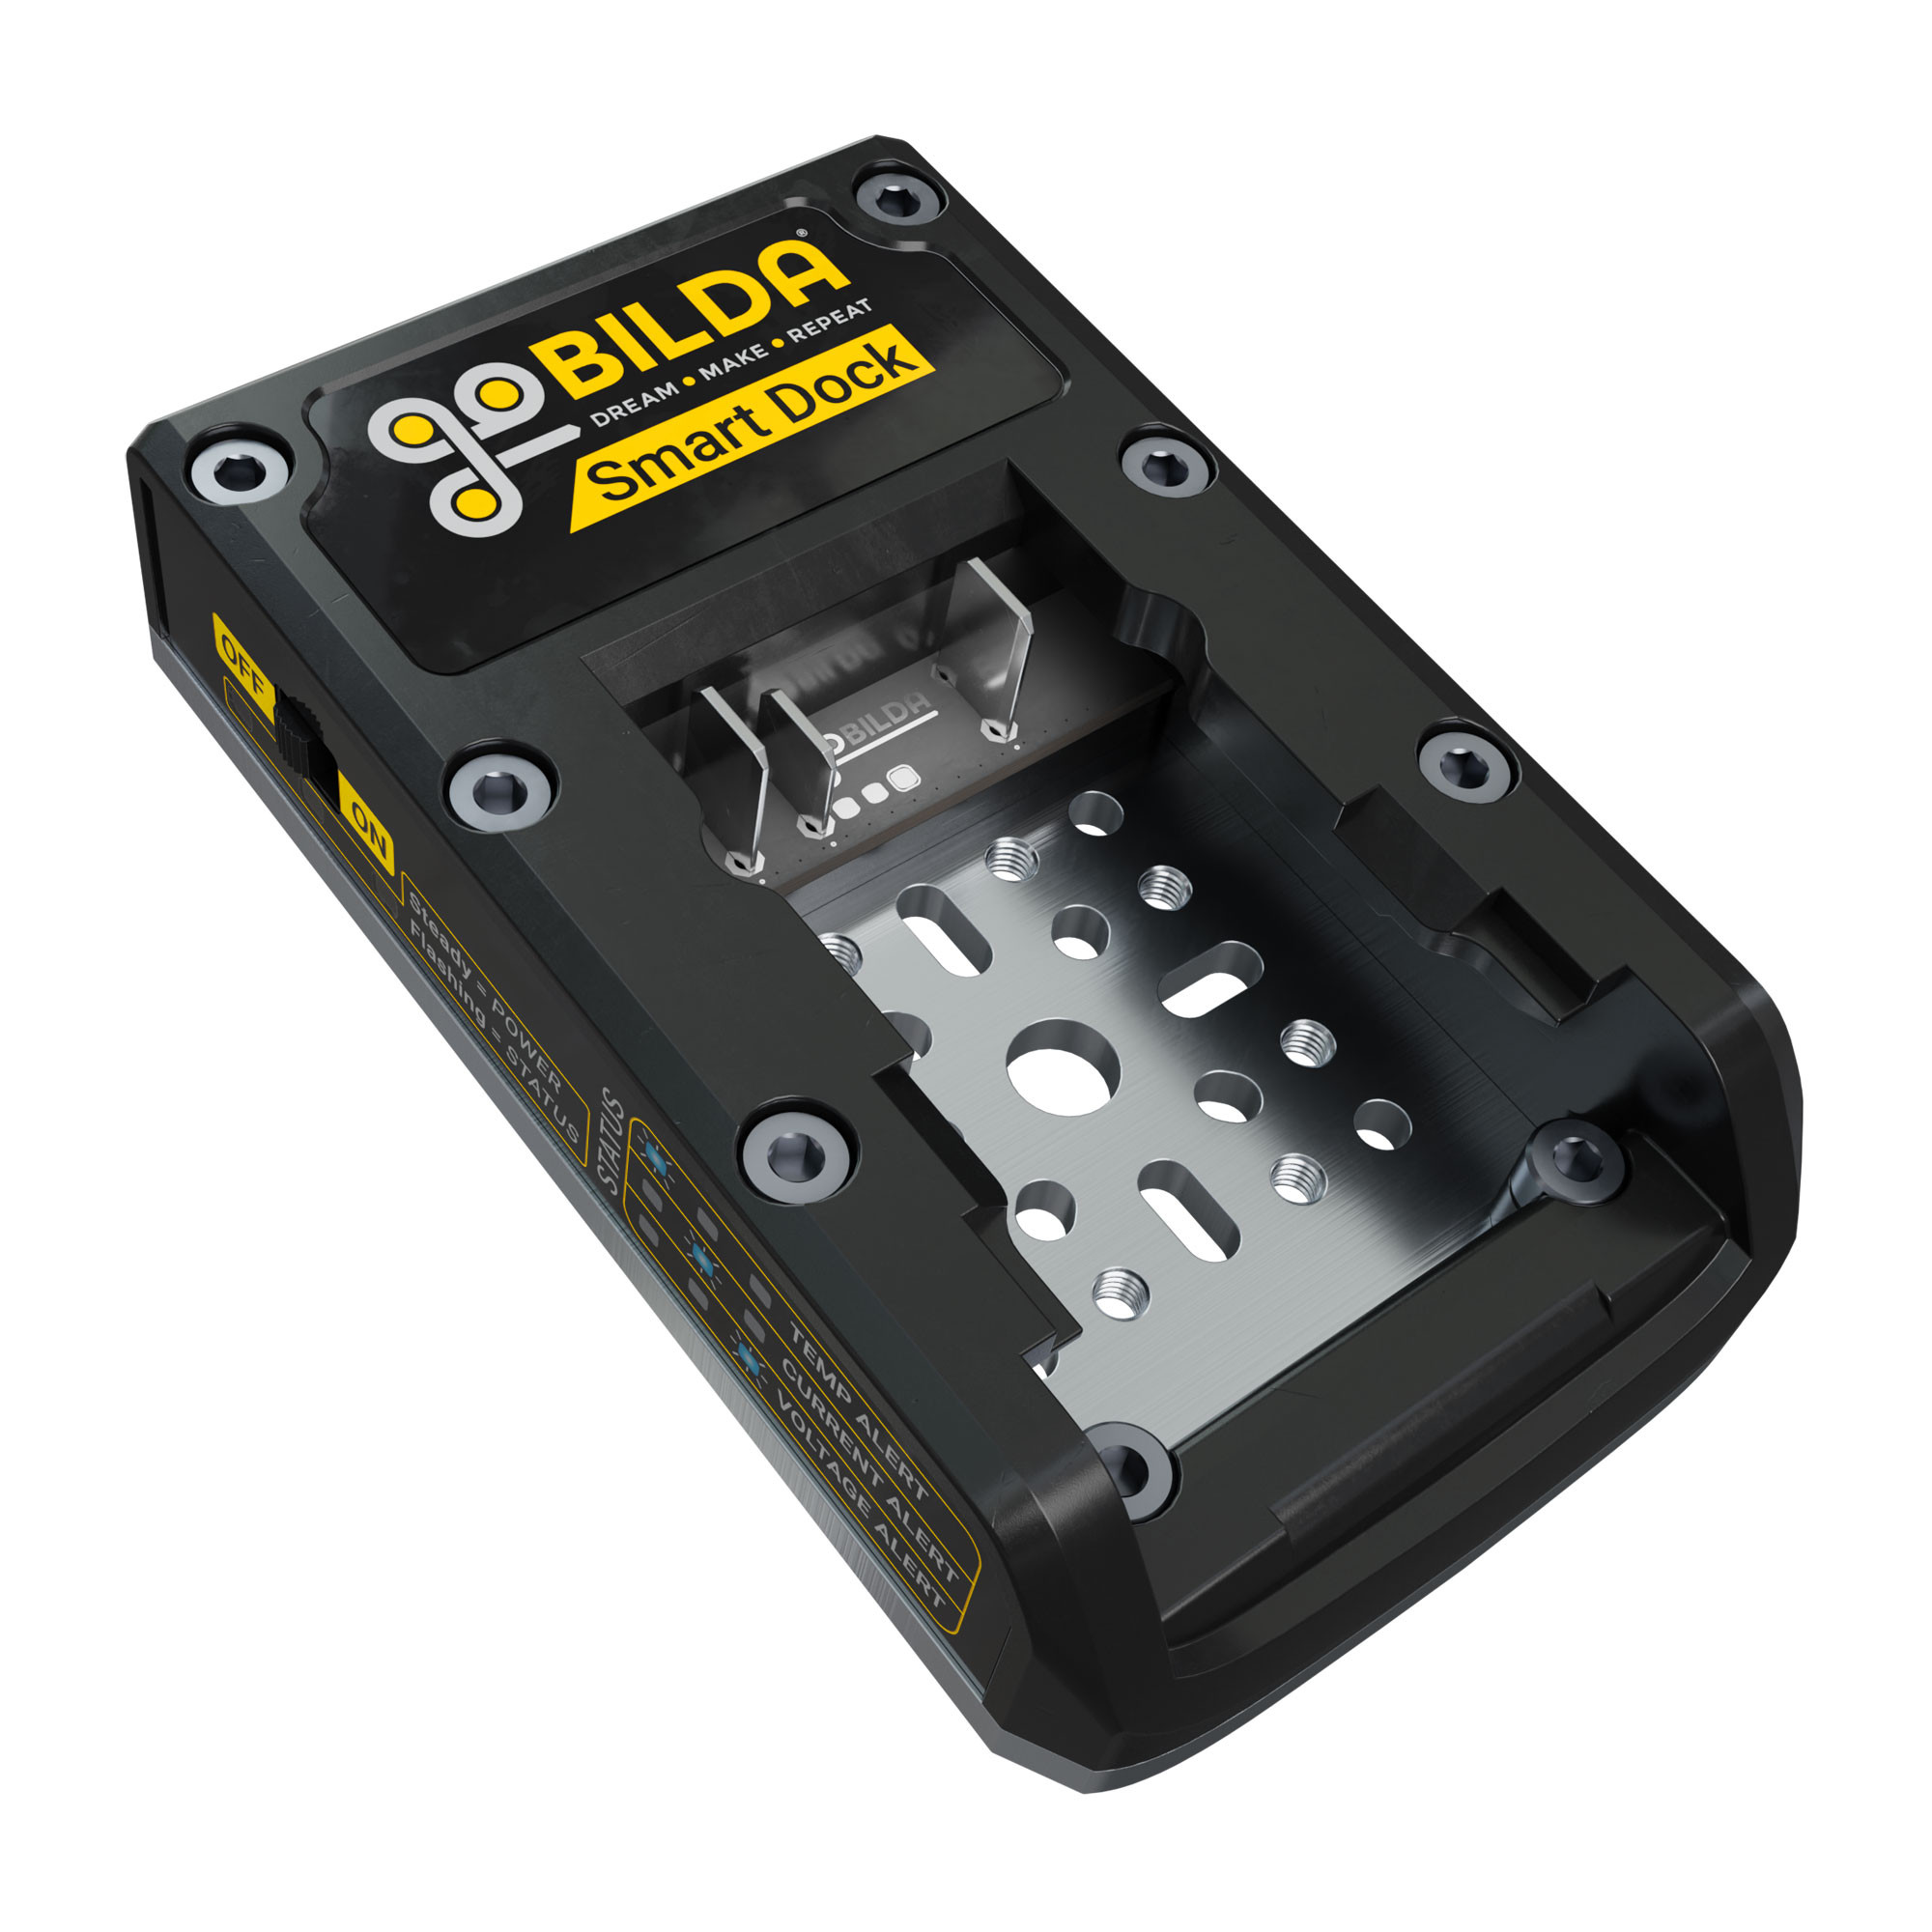
goBILDA Smart Dock 20V Reçoit la batterie, protège contre surchauffe/surintensité/sous-tension. goBILDA
-
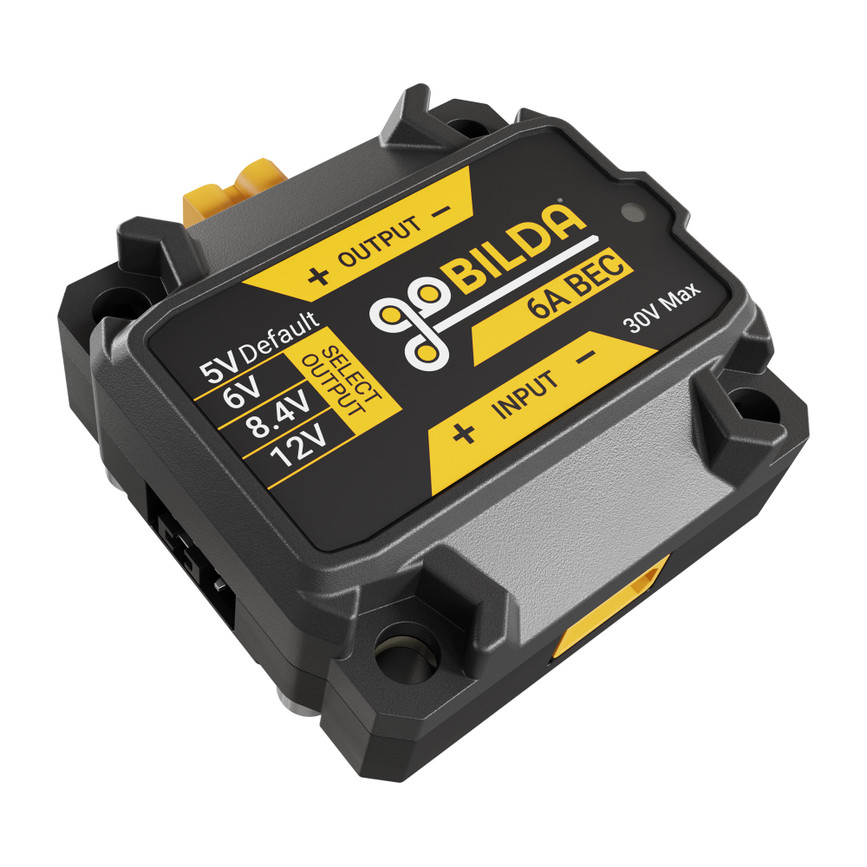
goBILDA 6A BEC ×2 Abaisse 18 V → 12 V, puis 12 V → 5 V. goBILDA
-
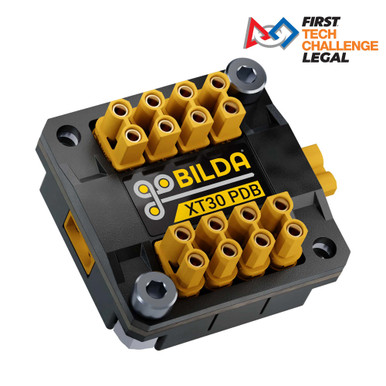
goBILDA XT30 PDB ×2 Répartit le 12 V puis le 5 V vers chaque organe. goBILDA
Modèles 3D
Le mécanisme des yeux, reconstruit à partir des cotes relevées sur le modèle CAO
(Wall-E Eye.stl, trop volumineux pour vivre dans le dépôt) : coques, tringlerie et
butées mécaniques, avec des curseurs pour tester les expressions.
Nomenclature complète
Le châssis, les chenilles et la tourelle sont construits en pièces goBILDA (plaques, équerres, visserie, axes...). La liste complète — 185 lignes, surtout des références de catalogue sans intérêt à parcourir une par une — est disponible ici pour qui veut reproduire le montage :
Architecture logicielle
À rédiger.
- Schéma des couches (organes / mémoire / décisionnel / activités / services / systemenerveux / sécurité / web)
- Le bus d'évènements
- Mémoire courte vs longue
- Un scénario de bout en bout en flowchart
Fonctionnalités
À rédiger.
Une page par activité (conversation, accueil, retrouvailles, regard...), avec pour chacune : quand ça se déclenche, ce que fait le robot, un schéma court, et un encart « Comment ça marche ? » repliable pour les seuils/algos.
Application HUD
À rédiger.
- Capture pleine page annotée
- Tour des écrans un par un
- Glossaire des termes affichés
API
API
À rédiger — public développeur, contenu technique.
- Vue d'ensemble REST + WebSocket
- Table des endpoints par contrôleur, exemples curl/JSON
- Évènements WebSocket
Annexes techniques
Annexes techniques
Contenu de maintenance, repris de l'ancienne documentation Writerside et à jour.
Installation
À reprendre depuis l'ancienne page Installation (Jetson Nano, Docker).
Docker
À rédiger.
Conception
À reprendre depuis l'ancienne page Conception.
Remerciements
À reprendre depuis l'ancienne page Remerciements.